Teknik
Så fungerar en humanoid robot
Aktuatorer, sensorer, balans och AI-modeller. En teknisk men läsbar genomgång av vad som får en tvåbent robot att stå upp och utföra en uppgift.
Kort sammanfattning
- Frihetsgrader beskriver rörelsemöjligheter, inte skicklighet.
- Balans och gång löses idag främst med inlärda regleringsmodeller.
- Handen är fortfarande den svåraste delen av en humanoid.
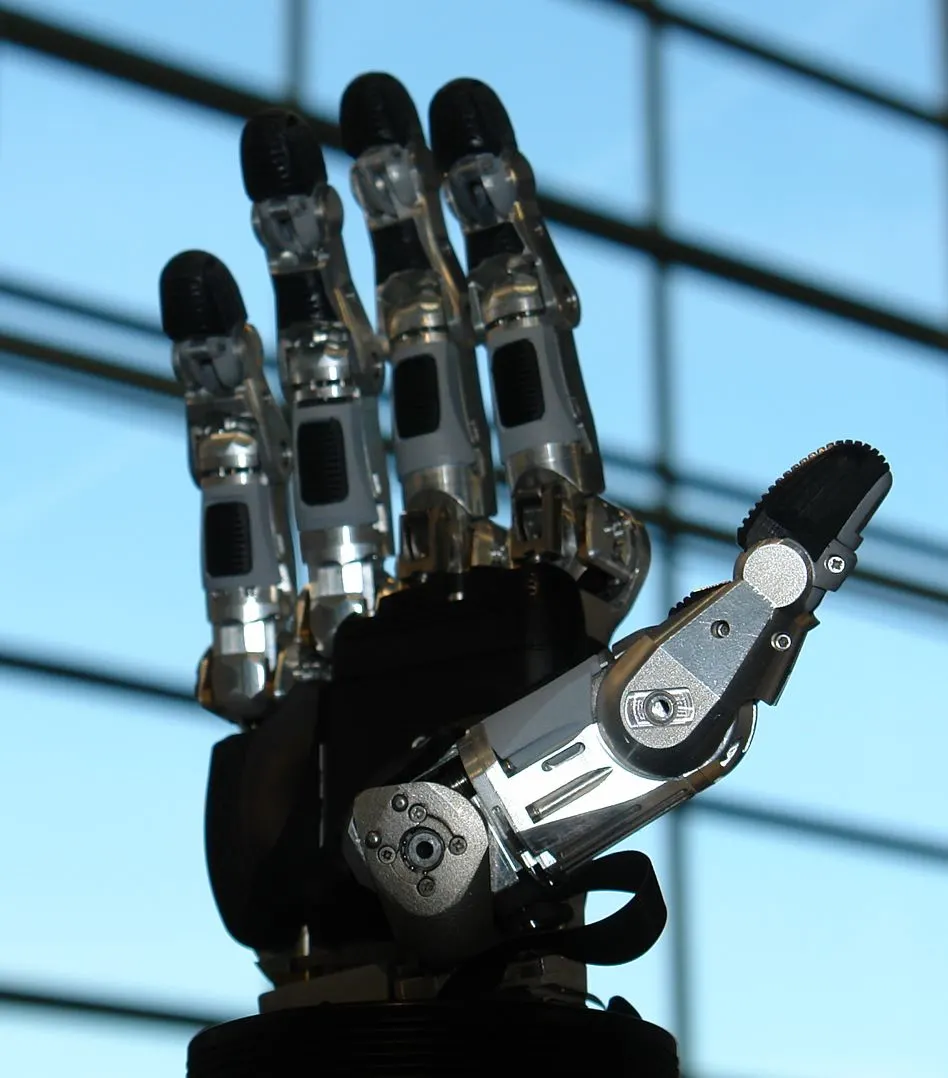

En humanoid robot består i grunden av fem system som måste samverka: en mekanisk kropp med motoriserade leder, sensorer som uppfattar omgivningen, en styrenhet som håller kroppen balanserad medan den rör sig, ett AI-lager som tolkar sinnesintryck och planerar handlingar, och ett kraftsystem som håller allt igång. Av dessa fem är det två som fortfarande skiljer en fungerande demonstration från en pålitlig hemrobot: händerna, som ska greppa ett obegränsat antal olika föremål, och batteriet, som sällan räcker en hel dag.
Ingen av delarna är unik för humanoider. En robotdammsugare har också motorer, sensorer och ett batteri. Det som gör humanoiden svårare att bygga är att den ska göra allt detta samtidigt som den balanserar på två ben eller hjul i en människoformad kropp, i stället för att rulla stabilt på fyra hjul över golvet.
Skelettet: aktuatorer, leder och frihetsgrader
Varje rörlig led i en robot drivs av en aktuator, oftast en elmotor med växel. Antalet oberoende rörelseriktningar en robot har kallas frihetsgrader, förkortat DOF (degrees of freedom). Ju fler frihetsgrader, desto mer människolikt kan rörelsen se ut, men också fler delar som kan slitas, kalibreras fel eller gå sönder. Spannet i vår databas är stort: Boston Dynamics elektriska Atlas anger 56 frihetsgrader, 1X NEO anger 75, och Fourier GR-2 anger 53 med aktuatorer som enligt tillverkarens produktmaterial klarar upp till 380 newtonmeter vridmoment.
Ett tydligt undantag från den vanliga elmotordrivna designen är Clone Protoclone, som i stället för motorer i lederna använder över tusen så kallade myofiber, konstgjorda muskelfibrer, monterade på ett polymerskelett med ett vätskebaserat kylsystem som tillverkaren beskriver som en form av svettning. Roboten anges ha hela 200 frihetsgrader, men en oberoende granskning hade i juli 2026 inte kunnat bekräfta att den kan bära sin egen vikt eller gå. Protoclone är ett bra exempel på hur en imponerande specifikationslista och en bevisad förmåga är två olika saker.
Sensorer: hur roboten uppfattar sin omgivning
De flesta humanoider bygger sin omvärldsuppfattning på kameror, ofta i par för att ge djupseende, kompletterat med lidar (laserbaserad avståndsmätning) och taktila sensorer i händerna. 1X NEO använder enligt tillverkaren dubbla stereokameror på 8,85 megapixel och 90 hertz uppdateringsfrekvens tillsammans med riktade mikrofoner. Kepler Forerunner K2 går längre in i känseln: händerna beskrivs ha taktila sensorer i fingertopparna, med så många som 96 sensorer per fingertopp enligt sekundärkällor, avsett att ge roboten en känsla för hur hårt den greppar.
Hur mycket beräkningskraft som krävs för att tolka alla dessa sensorflöden i realtid är sällan officiellt bekräftat. Uppgifter om AI-beräkningskapacitet i storleksordningen tusentals TOPS förekommer för flera humanoider i sekundära källor, men exakt chip och prestanda är i vårt underlag ofta inte bekräftat direkt av tillverkaren.
Balans och gångstyrning
En robot på två ben måste ständigt mäta sin egen lutning och justera ledvinklarna för att inte falla, många gånger per sekund. Det är den grundläggande tekniska anledningen till att en tvåbent robot är svårare och dyrare att bygga än en fyrhjulig: fyra hjul är mekaniskt stabila av sig själva, två ben är det inte. Skillnaden syns i vilka hastigheter tillverkarna anger. Atlas anger ingen gånghastighet i vårt källmaterial, medan Tesla Optimus uppges klara 2 meter per sekund, en siffra som kommer från Tesla självt och inte är oberoende verifierad.
Att en robot kan gå balanserat i en koreograferad scenuppvisning är inte samma sak som att den klarar ett ostrukturerat hem med mattkanter, trösklar och leksaker på golvet. Vårt nyhetsunderlag innehåller flera exempel på att just detta glapp är verkligt: vid Pekings robothalvmaraton 2025 föll en Unitree G1 vid start, och i februari 2026 föll en robot från XPeng på scen vid en uppvisning i Shenzhen. Den som vill fördjupa sig i hur mycket av robotarnas agerande som faktiskt är självstyrt kontra fjärrstyrt eller förprogrammerat kan läsa vidare i Är AI-robotarna fjärrstyrda?.
AI-lagret: vad en vision-språk-handling-modell faktiskt gör
Den mjukvara som knyter ihop sensorer och aktuatorer kallas ofta en vision-språk-handling-modell (VLA-modell). I korthet tar den emot bilder och ibland en instruktion i text, och producerar en sekvens av handlingar, till exempel ledvinklar eller griprörelser, i stället för bara text. Figure AI presenterade i februari 2025 sin egen modell Helix, som enligt bolaget var den första som kunde styra en humanoids hela överkropp, handleder, bål, huvud och enskilda fingrar, med hög uppdateringsfrekvens, och köra samma modell på två robotar samtidigt i en delad uppgift. Nvidia presenterade i mars 2025 en öppen grundmodell, Isaac GR00T N1, och visade på sin GTC-konferens en demonstration där en robot på 1X:s hemrobotsplattform utförde städuppgifter efter att ha tränats vidare på modellen. Det var en scendemonstration, inte en oberoende testad produkt.
Google DeepMind gick i september 2025 ett steg längre med Gemini Robotics 1.5 och ett separat resonemangssystem, Gemini Robotics-ER 1.5, som enligt bolaget kan resonera i flera steg och anropa digitala verktyg innan det handlar. DeepMind uppger att en uppgift som bara tränats in på en robotarm sedan kunde köras på Apptronik Apollo och en annan robotarm utan omträning, en generaliseringsförmåga bolaget själv lyfter fram som anmärkningsvärd. Gemensamt för alla dessa exempel är att de är tillverkarnas egna demonstrationer av mjukvara som licensieras ut, inte oberoende mätta resultat i en verklig hemmiljö.
Händer: varför greppet är det svåraste problemet
En fabriksrobotarm kan programmeras för att gripa exakt samma detalj, i exakt samma position, tusentals gånger. Ett hem innehåller i stället ett obegränsat antal föremål i olika form, vikt, yta och läge, ofta delvis dolda eller instabilt placerade. Det är därför handkonstruktion och grepp återkommande lyfts fram som det svåraste olösta problemet i vårt källmaterial, oavsett hur hög specifikationerna på papper ser ut. 1X NEO anger 22 frihetsgrader per hand (44 totalt) med ett senliknande drivsystem och IP68-klassning för nedsänkning, Tesla Optimus anges enligt sekundära källor ha 22 frihetsgrader per hand med 50 aktuatorer i underarmen, och Fourier GR-2 har 12 frihetsgrader per hand med taktila sensorer.
Höga siffror på papper säger dock inte hur ofta greppet faktiskt lyckas. Det tydligaste konkreta exemplet i hela vår databas kommer inte från en humanoid utan från en robotdammsugare: Roborock Saros Z70 har en enkel gripklo, inte en flerfingrad hand, för att flytta hinder och plocka upp småsaker. Ett oberoende test som tillverkaren själv hänvisar till anger att träffsäkerheten vid plockning av småföremål som strumpor och leksaker ligger på omkring 50 procent. Det är en av mycket få oberoende siffror på faktisk greppframgång i hela vårt källmaterial, och den kommer alltså från den enklaste, inte den mest avancerade, av gripande robotar.
Kraft och drifttid
| Robot | Batterikapacitet | Angiven drifttid |
|---|---|---|
| 1X NEO | 842 Wh | Cirka 4 timmar |
| Kepler Forerunner K2 | 2 330 Wh | 8 timmar |
| Boston Dynamics Atlas | Ej publicerat | Cirka 4 timmar |
| Tesla Optimus | Ej publicerat | Cirka 5,5 timmar |
| Fourier GR-2 | Ej publicerat, utbytbart batteri | Cirka 2 timmar |
Mönstret är tydligt: de flesta humanoider i vårt underlag klarar mellan 2 och 8 timmar på en laddning, betydligt kortare än en robotdammsugare eller robotgräsklippare som laddar sig själv mellan pass utan att någon behöver ingripa. Flera tillverkare löser det genom utbytbara batterier i stället för längre drifttid på en enda laddning, till exempel Fourier GR-2 och Apptronik Apollo, som enligt tillverkaren kan hålla igång kontinuerligt genom batteribyte. Ju tyngre batteri, desto mer vikt måste resten av kroppen bära och balansera, vilket gör drifttid till en avvägning mot rörlighet snarare än ett problem som löses genom att bara lägga in ett större batteri.
Robotarna i den här guiden
Hela databasenHumanoid för forskning och utveckling
Humanoid för industri
Humanoid för hemmet
Hittat ett fel eller en uppgift som ändrats? Skriv till oss.